Полное руководство по монтажу и пусконаладке доплеровского расходомера
Практическое руководство: бесконтактные измерения, скорость потока, уровень воды и интегрированное видеонаблюдение — как внедрить на практике
С ростом числа проектов по городскому водоотведению, учёту воды в оросительных системах, экологической подпитке рек и озёр, а также мониторингу промышленных сточных вод в открытых каналах, применение доплеровских расходомеров в сложных водных условиях становится всё более частым. В отличие от расходомеров для закрытых трубопроводов, режимы открытых каналов и частично заполненных труб часто сопровождаются колебаниями уровня воды, изменением содержания взвешенных веществ, перекрытием плавающими предметами и заиливанием.
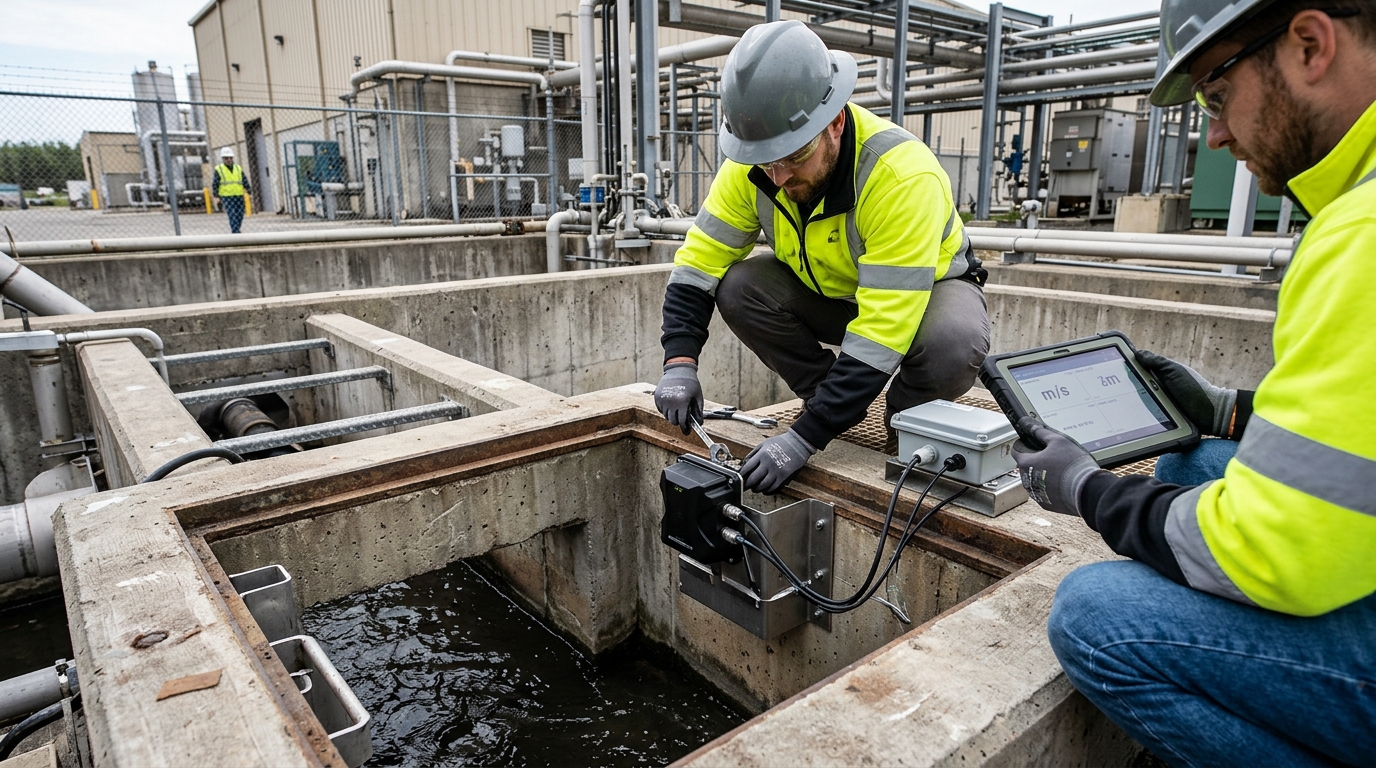
В этой статье с точки зрения инженеров на объекте и эксплуатационных бригад рассматриваются методы монтажа, пусконаладки, технического обслуживания и поиска неисправностей бесконтактных доплеровских расходомеров, с особым вниманием к практическим аспектам совместной работы скорости потока, уровня воды и интегрированного видеонаблюдения, что может быть полезно при выборе проекта, приёмке монтажных работ и долгосрочной эксплуатации.
1. Принципы измерения и границы применимости
Основной принцип доплеровского расходомера заключается в излучении в толщу воды или на поверхность ультразвуковых, микроволновых или лазерных сигналов и приёме эхо-сигналов, отражённых рассеивателями, такими как взвешенные частицы, пузырьки и возмущения поверхности воды. Когда рассеиватели движутся вместе с потоком, частота эхо-сигнала относительно частоты излучения испытывает доплеровский сдвиг, величина которого связана со скоростью течения. В бесконтактных устройствах датчик обычно устанавливается над каналом или сбоку сверху; луч не контактирует непосредственно с водой, а измеряет скорость через водную поверхность, взвешенные частицы верхнего слоя или рассеиватели эхо-сигнала.
Измерение уровня воды обычно выполняется с помощью радарных, ультразвуковых или гидростатических уровнемеров. В проектах, где акцент сделан на бесконтактном обслуживании, радарный уровнемер удобнее, поскольку позволяет избежать проблем с отложениями и коррозией из-за длительного погружения зонда в воду. Интегрированный модуль видеонаблюдения используется для фиксации состояния поверхности воды, скопления плавающих предметов, проникновения персонала, перекрытия оборудования, вспышки роста водорослей и подобных событий, предоставляя визуальные доказательства для данных о скорости и уровне. В реальных проектах скорость, уровень и видеонаблюдение не просто складываются, а совместно формируют основу для оценки качества данных.
Рекомендуемые параметры применения:
- Тип среды: Воды с взвешенными частицами или пузырьками (городские стоки, начальные дождевые стоки, оросительные каналы).
- Сухие вещества: Более 50 мг/л.
- Глубина воды: От 0,1 до 3 м.
- Скорость потока: От 0,05 до 5 м/с.
- Ширина канала: От 0,3 до 3 м.
- Точность: ±1 % от полного диапазона или лучше ±0,03 м/с.
- Коэффициент профиля скоростей: Обычно принимают от 0,75 до 0,95.
2. Выбор оборудования и обследование объекта
Перед выбором оборудования необходимо выполнить обследование на объекте. Инженер должен измерить ширину канала, уклон дна, шероховатость, нормальный уровень, максимальный и минимальный уровни воды, а также зафиксировать источники возмущения потока: затворы выше по течению, перепады, повороты, впадения ответвлений. Место установки следует по возможности выбирать на прямом участке канала со стабильным течением, открытой водной поверхностью и без сильных водоворотов.
Обычно рекомендуется расстояние не менее 5–10 ширин канала до затвора или отвода выше по течению и не менее 3–5 глубин воды до перепада ниже по течению. Если на объекте это невозможно, следует установить выпрямитель потока, гасящие щиты или удлинить участок измерения.
Оценка условий получения эхо-сигнала
На объекте следует отобрать не менее 5 проб воды и оценить содержание взвешенных частиц, нефтепродуктов, пены, водорослей и плавающих предметов. Для чистых вод с низким содержанием песка, слишком спокойной поверхностью или масляной плёнкой эхо-сигнал доплеровского расходомера может быть слабым; тогда нужно скорректировать излучаемую мощность, коэффициент усиления приёмника, угол падения или перейти на контактный преобразователь. Если проект должен оставаться бесконтактным, можно рассмотреть комбинацию лазерного доплеровского метода, миллиметрового радара или модели поверхностной скорости, но предварительно необходимо провести проверку получения эхо-сигнала.
Питание, связь и защита
Энергоснабжение
В районах без доступа к электросети можно использовать солнечное питание. Типичная конфигурация — солнечная панель 10–20 Вт с аккумулятором 50–100 А·ч. Контроллер должен поддерживать защиту от низких температур и глубокого разряда.
Связь и IP-защита
Для связи выбирают 4G, NB-IoT, LoRa или Ethernet. Модуль видеонаблюдения: разрешение 2–4 МП, ИК-подсветка, WDR, IP66+. Основной блок датчика и распределительная коробка: IP68 или минимум IP66.
Параметры выбора должны иметь запас: диапазон измерения скорости настраивают в 1,2–1,5 раза больше исторически максимальной скорости, диапазон уровня — на 0,5 м выше максимального уровня, а мёртвая зона радарного уровнемера должна быть менее 0,3–0,5 м.
3. Этапы монтажа
Подготовка опоры и фундамента
Подготовьте нержавеющую стойку или П-образную опору (диаметр ≥ 40 мм, толщина стенки ≥ 2 мм). Опора должна выдерживать ветровые колебания. При бетонном основании типовой вариант — квадрат 400 мм и глубина 400–600 мм. Сопротивление заземления желательно ограничить до 4 Ом и менее; в грозовых районах установите УЗИП.
Установка датчика скорости
Датчик размещают над каналом или сбоку сверху на высоте 0,3–1,2 м над поверхностью воды. Угол падения луча обычно выбирают 30°–45°. Слишком малый угол чувствителен к волнениям, слишком большой ухудшает покрытие сечения. Центр луча нацеливают на зону основного течения, избегая прямого облучения металлического дна или сильно отражающих поверхностей. Рекомендуемое отклонение угла — не более 1°. Запишите фактическую высоту, угол наклона и азимут.
Установка датчика уровня
Устанавливайте на том же поперечном сечении или соседнем с датчиком скорости. Зонд радарного уровнемера направлен вертикально вниз, высота превышает мёртвую зону, избегайте участков с пылью и пеной. Для гидростатического уровнемера зонд опускают на дно вдали от зоны ударного потока. Предусмотрите водомерную рейку как контрольную основу.
Интегрированный модуль видеонаблюдения
Крепится сбоку на стойке или поперечине портала. Угол наклона вниз 30°–60°, поле зрения охватывает водную поверхность, датчики и сечение канала. Не устанавливайте камеру против света. Для ночных сцен требуется ИК-подсветка, учитывайте пересвет от отражения. Регулярно очищайте защитный кожух объектива.
Прокладка кабелей
Соблюдайте принципы разделения силовых и слаботочных цепей, экранирования и заземления. Сигнальные, силовые, сетевые и антенные кабели прокладывайте в отдельных трубах. Наружные коробки монтируйте ориентацией вниз. Оставляйте запас кабеля 5–10 %, предусматривайте капельный изгиб на соединениях. Все металлические элементы надёжно заземлите.
4. Методы пусконаладки
- Подтверждение питания и связи. Считайте напряжение, ток, уровень сигнала и версию прошивки. Для солнечных систем проверьте аккумулятор и контроллер. Для 4G протестируйте APN и период загрузки. Установите интервал опроса 1–5 с для наблюдения, после ввода — 10–60 с.
- Статическая наладка (нуль). При отсутствии течения показания скорости близки к 0 м/с (допустим небольшой шум). Показания уровня сравнивают с водомерной рейкой (дрейф не более 2 мм). При смещении задайте коррекцию нуля в параметрах устройства.
- Калибровка углов. Повторно проверьте угол наклона и азимут датчика. Отклонение более 1° требует корректировки опоры. Убедитесь, что луч покрывает основную струю. Для широких каналов используйте многоточечную модель или задайте коэффициент скорости по сечению.
- Калибровка уровня. Выполните многоточечное сравнение с эталоном (не менее 3 точек, >10 пар данных). Погрешность не более 5 мм или 0,5 %. Учитывайте влияние пены/пара для радара, компенсируйте давление/температуру для гидростатики.
- Проверка скорости. Используйте ручной скоростемер или метод поплавка. Рекомендуется метод трёх точек (левая, средняя, правая части). Время проверки не менее 10 минут, погрешность 5–10 %. При отклонениях проверяйте угол, параметры сечения и коэффициент профиля.
- Задание параметров сечения. Введите ширину, отметку дна, заложение откоса, шероховатость, тип водослива, макс/мин уровни. Расчёт расхода выполняется по формулам для прямоугольного канала или кривым для лотков Паршалла/водосливов. Обеспечьте непрерывную работу 24 часа, полнота данных ≥ 98 %.
5. Повседневное обслуживание
Еженедельный контроль
Проверяйте тенденции скорости, уровня и расхода. Ищите резкие изменения, длительный нуль скорости, аномальный рост накопленного расхода, перекрытие изображения камеры. Настройте пороги тревог: выход уровня ±0,2 м, скорость > 1,5x максимума, отсутствие данных > 30 мин, чёрный кадр.
Ежемесячная очистка
Очищайте зонд радарного уровнемера, ультразвуковой преобразователь, объектив камеры и солнечную панель. Проверяйте болты опоры, герметичность разъёмов, заземление. Для очистки линз используйте мягкую ткань и нейтральное средство. Храните видео ≥ 7 дней, ключевые кадры ≥ 30 дней.
Сезонное обслуживание
Весна: удаление водорослей и пуха.
Лето: проверка грозовой защиты и связи.
Осень: очистка от листьев и плавающих предметов.
Зима: проверка аккумуляторов, обогрева от запотевания, риска обледенения.
Ежегодная калибровка
Выполняйте системную калибровку нуля уровня, сравнение скорости, проверку параметров сечения, синхронизацию времени NTP. Ведите реестр оборудования с историей неисправностей и сертификатами для аудита качества данных.
6. Типичные неисправности и диагностика
| Неисправность | Причины | Решение |
|---|---|---|
| Нет эхо-сигнала / Скорость = 0 | Низкое содержание сухих веществ, спокойная поверхность, перекрытие луча, недостаточное усиление. | Проверить камеру на наличие масла/пены. Проверить углы датчика. Очистить зонд. Корректировать усиление. Перейти на контактный метод если возможно. |
| Дрейф уровня | Пена, пар, дождевая взвесь, ветер, рябь. Для гидростатики: заиливание, температура, давление. | Включить медианный фильтр/скользящее среднее. Установить волногасящие пластины. Промыть трубку гидростатического зонда. Перекалибровать нулевую отметку. |
| Ошибка скорости (высокая/низкая) | Поверхностная скорость выше средней. Луч покрывает только мелководье. Плавающие предметы. | Пересчитать коэффициент профиля скоростей. Проверить зону покрытия луча. Использовать ручной скоростемер для верификации. |
| Большая погрешность накопленного расхода | Изменение нуля уровня, отметки дна (осадки), ошибки в ширине сечения, потеря пакетов. | Проверить все геометрические параметры сечения. Проверить целостность связи и логику восстановления данных (без использования аномальных максимумов). |
| Проблемы с изображением | Пыль/влага на объективе, отражение ИК, вибрация, плохой контакт сети, недостаток питания. | Очистить объектив. Проверить фокус и угол подсветки. Проверить герметичность кожуха. Синхронизировать время по NTP. Проверить питание камеры. |
| Потеря связи | Слабый сигнал 4G/NB-IoT, проблемы с SIM/антенной, разряд аккумулятора (дожди). | Заменить антенну или изменить высоту. Проверить покрытие шлюза LoRa/NB-IoT. Проверить порог глубокого разряда контроллера и нагрузку. |
7. Примеры из практики
Канал городской очистной станции
Условия: Ширина 0,8 м, глубина 0,35–0,95 м, скорость 0,2–2,8 м/с.
Оборудование: Бесконтактный доплер + радарный уровень + камера 2 МП. Солнечное питание (10 Вт, 50 А·ч), связь 4G.
Монтаж: Высота 0,8 м, угол 40°.
Результат: Погрешность скорости ~4,8%. Полнота данных 99,2% за 30 дней. Обслуживание ~25 мин/мес.
Оросительный канал
Условия: Ширина 1,5 м, глубина 0,2–1,3 м, песок 80–300 мг/л.
Оборудование: Комплексная система с камерой (угол 45°) для выявления водорослей.
Проблема: Дрейф уровня днем из-за пены и бликов.
Решение: Настройка радара + волногасящие пластины. Погрешность снижена с 8 мм до 3 мм. Отклонение расхода < 5% за 6 месяцев.
8. Перспективы развития
Доплеровские расходомеры развиваются от отдельного прибора в сторону систем, объединяющих скорость, уровень, видеонаблюдение, периферийное определение качества воды и удалённую диагностику. Бесконтактные измерения снижают нагрузку на обслуживание, а интегрированное видеонаблюдение превращает «невидимый» объект в прослеживаемые визуальные доказательства.
В будущем краевые вычисления и распознавание изображений могут использоваться для автоматического определения плавающих предметов, проникновения персонала, обледенения поверхности, вспышки водорослей и степени заиливания, а также для запуска процедур очистки, сигнализации или понижения веса данных по качеству.
Однако развитие технологий не заменяет базовые навыки работы на объекте. Независимо от того, насколько повышается точность датчиков, углы установки, параметры сечения, опорный уровень, качество связи и регулярная проверка остаются основой достоверности данных. Для персонала по закупкам, монтажу и эксплуатации создание единых записей монтажа, пусконаладки и учёта неисправностей важнее, чем простое стремление к техническим параметрам оборудования. По мере расширения проектов учёта расхода в открытых каналах, мониторинга сетей водоотведения и экологической подпитки практические правила эксплуатации доплеровских расходомеров будут постепенно стандартизироваться; инженерам на объекте необходимо рассматривать бесконтактное измерение, пересчёт скорости, калибровку уровня и взаимодействие с видеонаблюдением как целостную систему.

