1. Предыстория: от одной точки к полю скоростей
За последнее десятилетие бесконтактное измерение расхода доказало право заменить контактные методы: доплеровские радары 80 ГГц и лазерные измерители поверхностной скорости стали стандартом для водопропускных коллекторов и оросительных каналов. Их общее ограничение — одна точка поверхности должна представлять всё живое сечение, что требует фиксированного коэффициента перехода от поверхностной к средней скорости (обычно 0,82–0,89). Дрейф коэффициента остаётся главным источником погрешности. Два новых технологических направления меняют эту картину: радиолокационное формирование полей скоростей и видеоизмерение расхода (LSPIV/STIV).
2. Технический анализ: принципы и инженерные границы
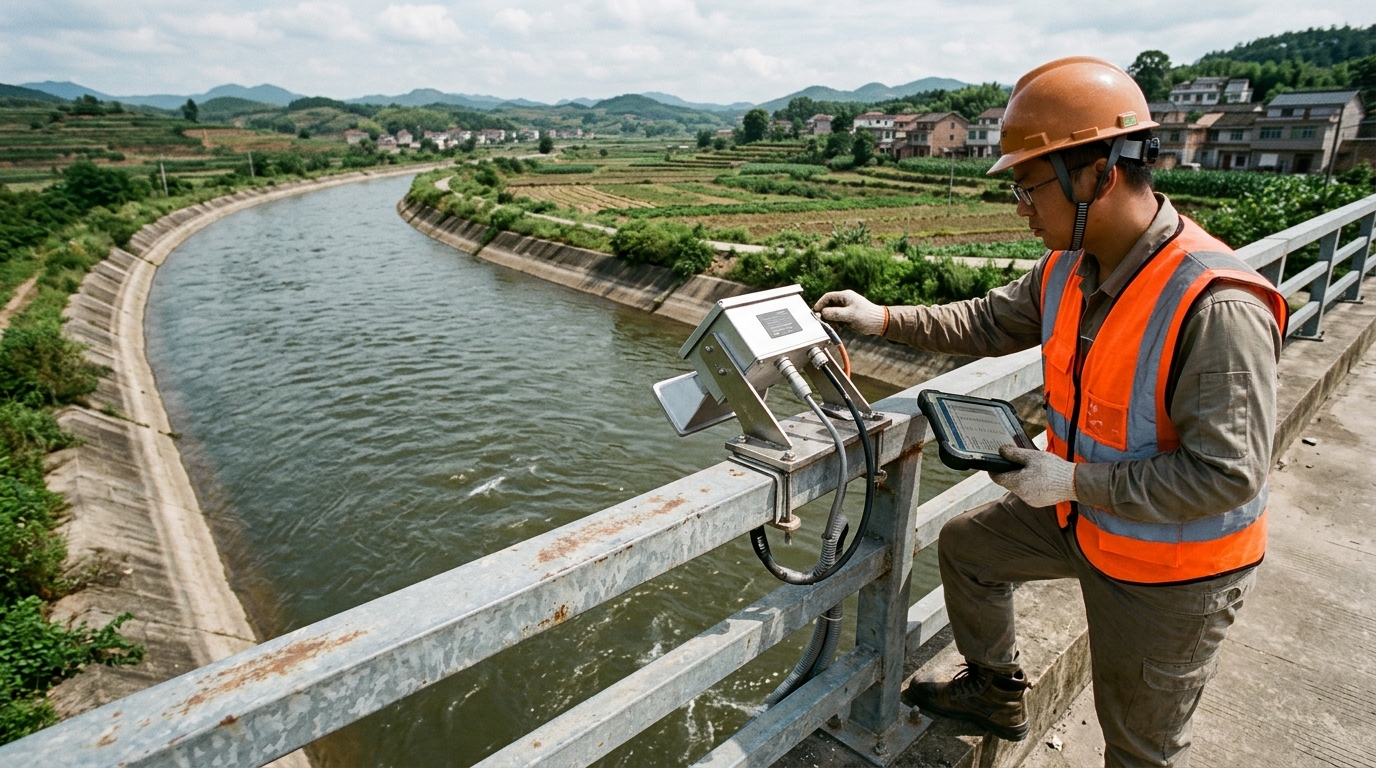
Радарные изображения: двумерные поля поверхностных скоростей от MIMO-массивов. Работая в X- или Ka-диапазоне, радар восстанавливает по доплеровским спектрам векторное поле поверхностных скоростей — обычно с разрешением 0,5–1 м по ширине русла 30–100 м. Одно измерение даёт поверхностные скорости по нескольким вертикалям живого сечения. Ключевое преимущество перед одноточечным радаром — адаптивный коэффициент скорости: при паводках, когда ядро высоких скоростей смещается к основному руслу, система наблюдает перераспределение напрямую, сужая погрешность расхода сечения с ±8% до ±5% и менее. Всепогодность — решающее преимущество перед видео: радар работает ночью, в дождь и туман, на гладкой поверхности без трассеров, что делает его приоритетом для гидропостов прогноза паводков.
Видеометоды (LSPIV/STIV): основа бюджетных плотных сетей мониторинга. Алгоритмы PIV (трассерная визуализация) и STIV (пространственно-временная обработка изображений) извлекают поля поверхностных скоростей из видеопотока камеры. Стоимость оборудования примерно втрое-впятеро ниже радарной системы, а в связке с солнечным питанием и IoT RTU станции работают без обслуживания. Инженерные границы столь же ясны: зависимость от трассеров на поверхности и освещения. Спокойная гладь воды лишена отслеживаемой текстуры и требует искусственных трассеров; ночью необходима подсветка, а блики и капли на объективе занижают скорости на 10–20%. STIV менее требователен к трассерам, чем LSPIV, и подходит для городских водостоков с плавающим мусором.
Общая основа: качество тарировки определяет предел точности. Обе технологии измеряют поверхностную скорость; итоговый расход = поверхностная скорость × коэффициент × площадь живого сечения. Съёмка формы сечения (заиление коллекторов, деформация облицовки каналов) и расчёт кривой «уровень–площадь» в реальном времени важны не меньше самого поля скоростей. Типичная ошибка — тарировать только коэффициент скорости, забывая о периодической повторной съёмке сечения: на малых расходах погрешность достигает 15% и более.
3. Рекомендации по выбору для разных сценариев
- Паводковые и гидрологические посты: приоритет — радарные поля скоростей. Всепогодность критична именно тогда, когда данные нужнее всего: в паводок объективы камер обычно залиты брызгами и грязью.
- Мониторинг городских водостоков (коллекторы, выпуски): комбинация STIV и бесконтактных радарных уровнемеров даёт лучшее соотношение цена/качество для плотной сети дневного мониторинга; ночные пробелы восполняются экстраполяцией по кривой «уровень–расход».
- Оросительные системы: радар — для расчётного учёта на головных сооружениях, видео — для оперативного мониторинга на распределительных каналах; ярусная схема сдерживает стоимость точки.
- Общее требование: до ввода в эксплуатацию — не менее полного гидрологического года сравнительных испытаний с тарировкой коэффициента по кривой для 5–8 ступеней расхода относительно реперного ADCP, а не одним постоянным числом.
4. Выводы
Эволюция бесконтактного расходоизмерения идёт от точек к полям скоростей и от постоянных коэффициентов к адаптивным. Радарные системы занимают нишу точного всепогодного мониторинга, видеометоды обеспечивают бюджетный плотный оперативный контроль — это взаимодополняющие уровни, а не замена друг друга. Для системных интеграторов настоящее конкурентное преимущество — не датчик, а методика моделирования живого сечения и полевой тарировки метода «скорость–площадь»: именно она превращает точность прибора в данные коммерческого класса.

