一、背景:非接触测流从"单点"走向"面场"
过去十年,非接触式流量测量完成了对传统接触式手段的替代验证:80GHz 雷达点流速计和激光多普勒表面流速仪(LSV)已在城市排水箱涵、灌区渠道大量落地。其共同局限是单点代表断面——依赖一个固定的表面流速系数(0.82~0.89)外推断面平均流速,系数漂移是主要误差源。近两年,两条新技术路线正在改变这一格局:成像雷达(Imaging Radar)与视频测流(LSPIV/STIV)。
二、技术分析:两条路线的原理与工程边界
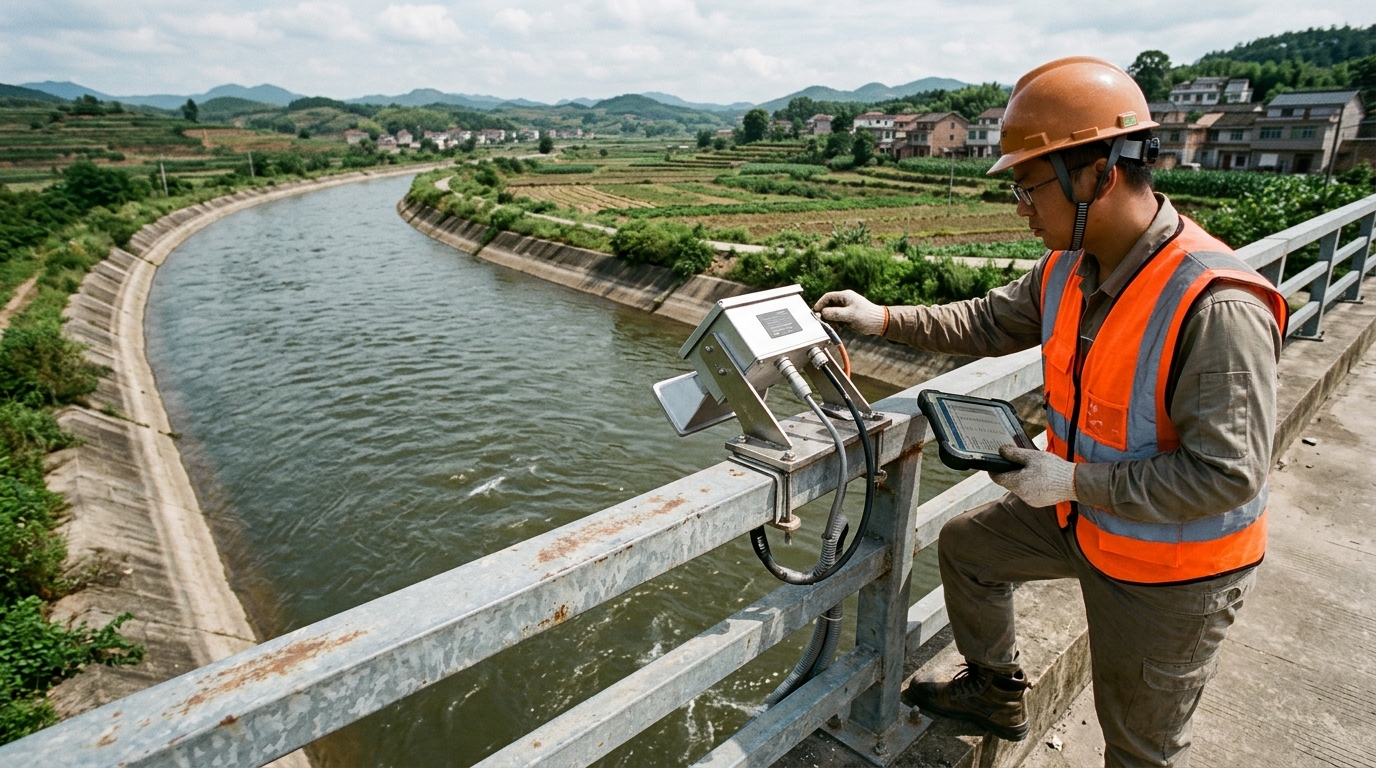
1. 成像雷达:X/Ka 波段阵列的二维表面流速场。成像雷达采用 MIMO 天线阵列,通过多普勒频谱反演获得整个水面的流速矢量场(典型分辨率 0.5~1 m,覆盖 30~100 m 河宽),一次测量即可输出断面多条垂线的表面流速。相比单点雷达,其优势在于流速系数可随流场形态自适应:洪水期高流速区向主槽集中时,系统能直接观测到横向流速分布的重心偏移,断面平均流速推算误差可从 ±8% 收窄到 ±5% 以内。全天候是其相对视频的决定性优势——夜间、雨雾、无示踪物水面均可工作,这使其成为防洪测报站的优先选择。
2. 视频测流(LSPIV/STIV):低成本高密度布点的利器。基于粒子图像测速(PIV)算法,对摄像头画面做时空相关分析提取表面流速场。单套硬件成本仅为成像雷达的 1/3~1/5,配合太阳能+IoT RTU 即可无人值守。工程边界同样清晰:依赖示踪物与光照。平静无浪的水面缺乏可追踪纹理,需人工抛撒示踪物;夜间必须补光,强光直射和镜头雨滴会造成流速低估 10%~20%。STIV(时空图像测速)对示踪要求低于 LSPIV,适合含少量漂浮物的城市排水沟渠。
3. 共同基础:面积-流速法的标定质量决定精度上限。两类技术测的都是表面流速,最终流量 = 表面流速 × 系数 × 断面面积。断面形状测绘(箱涵淤积、渠道衬砌变形)、水位-面积曲线的实时计算,与流速场测量同等重要。工程上常见错误是只标定流速系数、忽略断面复核,枯水期误差可达 15% 以上。
三、方案建议:按场景选型
- 防洪/水文测报站:优先成像雷达——全天候、无人值守、洪水期恰恰是最需要数据的时段,视频方案此时往往因镜头污染失效。
- 城市排水管网监测(箱涵、暗渠出口):视频测流(STIV)+ 雷达水位计组合,白天光照充足、成本敏感、需高密度布点时性价比最高;夜间数据可用非接触雷达水位-流量关系外推补齐。
- 灌区量测水:成像雷达用于渠首总计量(结算级),视频测流用于支斗渠过程监测(管理级),分级配置控制单点投资。
- 所有场景共同要求:投运前至少完成一个完整水文年的比测——以走航式声学多普勒(ADCP)为基准,分 5~8 个流量级标定流速系数曲线,而不是取单一常数。
四、总结
非接触式测流的技术演进方向是从单点到面场、从常数系数到自适应系数。成像雷达以全天候能力和流速场观测占据高精度测报场景,视频测流以成本优势支撑高密度过程监测,二者不是替代关系而是分层互补。对集成商而言,真正的竞争力不在传感器本身,而在面积-流速法的断面建模与现场标定体系——这决定了设备精度能否转化为结算级数据。


