非接触测量 vs 流速:智慧水利场景下的选型指南
从单一读数到流量证据链:多普勒流量计技术对比与选型建议
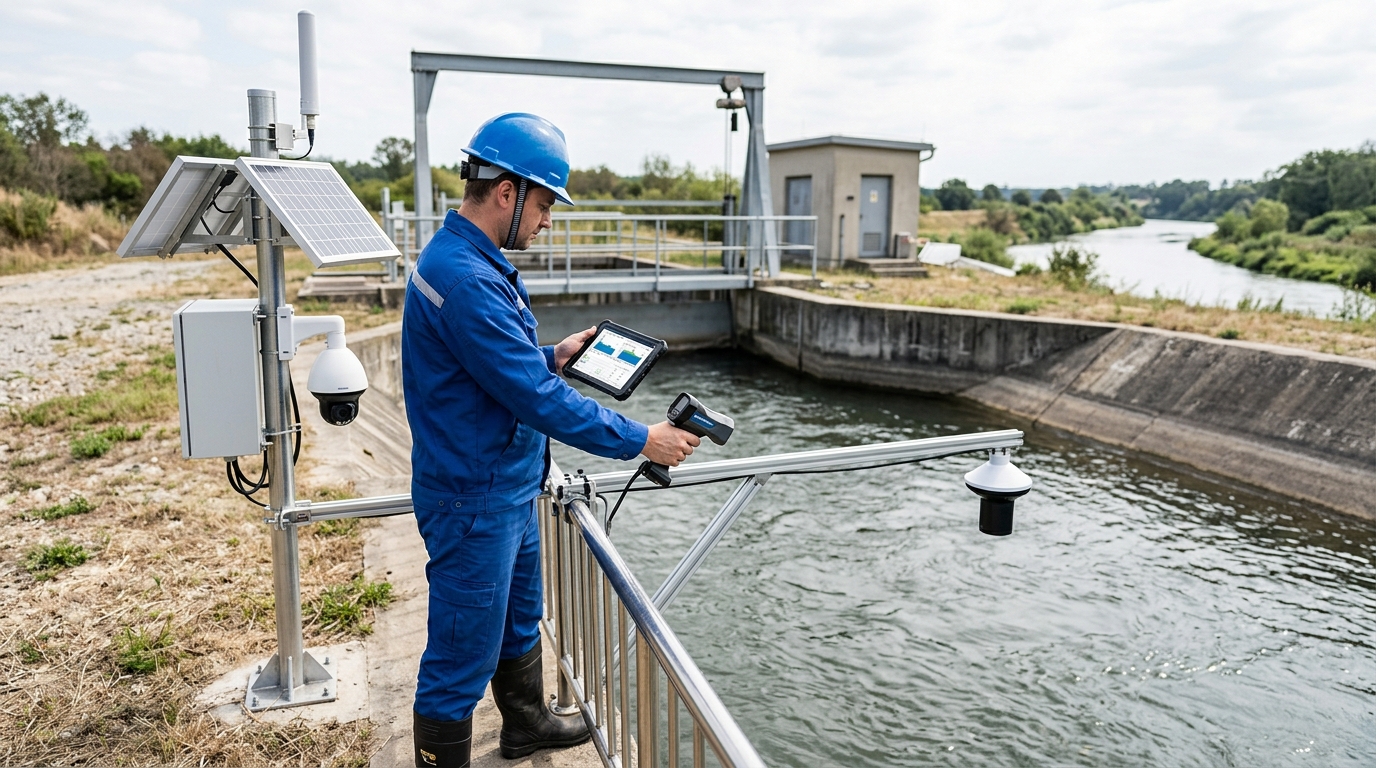
技术路线总览:同一目标,不同物理路径
目前常见的流量技术路线可归为四类:
- 接触式多普勒超声流量计:通过声束散射体回波频移测量点流速,适合含气泡、悬浮颗粒或杂质的液体。
- 雷达或微波非接触测量:向水面发射电磁波,利用回波多普勒或相位差获得水面流速,常与水位计和断面模型结合。
- 压力式/超声液位式水位计融合:通过水位推算过水面积和流量,依赖断面水力模型。
- 集成摄像与视觉测流:利用图像纹理、漂浮颗粒或人工标记估算流速,同时提供影像证据。
关键参数范围对比
- 多普勒超声:频率20-60kHz,DN50-DN2000,流速0.15-10m/s,精度±1%~±3%
- 雷达非接触:安装高度1-30m,流速0.1-15m/s,精度±0.01m/s或±1%
- 压力水位计:量程0-10m,精度可达±0.1%FS
- 集成摄像:流速精度±5%~±10%,适合辅助验证
多普勒超声流量计:含杂质流体的成熟路线
多普勒超声流量计的核心是声束遇到水中气泡、泥沙、絮体等散射体后产生频移。设备通常以20 kHz至60 kHz发射超声,接收回波并计算沿声束方向的速度分量。若安装角度、声速和温度补偿正确,它能够在满管或明渠中提供较快的流速响应,适合污水处理厂进水、工业废水、雨水排口和排水管道。
案例:某工业园区雨水排口采用DN600多普勒流量计,介质含沙量约250 mg/L至800 mg/L,气泡约2%至4%,流速范围0.8 m/s至3.2 m/s,连续三个月比测平均偏差约2.1%。
边界条件与挑战
- 介质依赖:水体过于清澈时,散射体不足,回波信噪比下降,流速读数可能跳变或归零。
- 气泡和油脂:高含气量会衰减超声信号,污水表面油脂可能污染换能器。
- 安装与耦合:换能器与管壁或支架之间如果存在空隙,声路误差会放大。
- 运维:探头表面被污泥、生物膜或沉积物覆盖后,数据会缓慢偏移。
在排水主干管案例中,某省会城市DN1600管道坡度约0.8‰,晴天平均流量约1.2 m³/s,雨季峰值约6.5 m³/s。原计划仅使用底装多普勒流量计,但运行半年后,探头被絮状沉积物覆盖,流量读数出现约18%的向下漂移。项目组随后增加压力式水位计、断面库和雷达辅助测速,形成“点流速—水位—断面”融合方案,连续运行12个月后,流量偏差控制在3.1%左右。
雷达与微波非接触测量:从水面流速到断面流量
雷达与微波技术是典型的非接触测量路线。设备安装在管道顶部、明渠桥、岸边立杆或井盖下方,向水面发射电磁波,通过回波频率或相位变化估算水面流速。由于传感器不接触介质,它避免了探头被污泥、油脂或漂浮物覆盖的问题,在污水、雨水和河道场景中具有明显运维优势。
案例:某灌区明渠宽4 m,水深0.5 m至1.8 m。采用安装高度2.5 m、波束角约30°的雷达流速仪,并配置压力式水位计。连续30次人工比测显示,流量平均偏差约4.7%,最大偏差约8.2%。在大风导致水面剧烈起伏时,流速读数出现约6%至10%的短时波动。
在断面流量计算中,雷达通常不是单独工作。它提供水面流速,水位计提供水深,断面库提供过水面积,算法通过流速分布系数修正。对于明渠,水面流速与断面平均流速之比常在0.85至0.95之间;对于宽浅河道,该系数可能更低。若忽略修正,流量可能高估10%至20%。
压力式水位与流速融合:浅水工况的关键变量
压力式水位计是许多流量方案的“底座”。它通过测量水柱静压换算水位,量程常见0 m至10 m,精度可达±0.1%FS,并具备温度补偿。在排水管网、明渠和河道中,水位直接决定过水面积,也决定雷达、超声液位计的安装基准。
⚠️ 重要提示:水位精度的影响
对于非满流管道,当水深仅0.3 m至0.8 m时,±2 cm水位误差可能导致±6%至±10%流量误差。因此,水位精度不是辅助指标,而是流量结果可信度的关键变量。
某城市排水支管DN800案例显示,单纯依赖水位推流在水力条件复杂时风险较高。导压孔被细沙和油脂堵塞会导致水位响应滞后,峰值水位被削减。加装反吹清洗、增加超声液位冗余并引入雷达流速修正后,流量偏差由约9%降至约4%。
集成摄像与视觉测流:从数值输出到可追溯证据
集成摄像是近年流量监测中的新增维度。传统流量计只输出数值,而集成摄像可以同时记录水面状态、漂浮物、颜色异常、溢流痕迹和人员作业。常见配置为200万至500万像素工业相机,帧率30 fps至60 fps,配合补光灯、偏振镜或红外模块。
价值体现:某河道监测站通过视频复核了测速时水面是否有大面积泡沫,并确认雷达角度未被遮挡。最终,该事件流量数据被纳入排水调度复盘。与单一数值曲线相比,影像证据显著提高了数据可解释性,也减少了关于“读数是否真实”的争议。
集成摄像的短板也很明确:夜间、暴雨、雾、雪和强逆光会降低图像质量,低照度下若补光不足,纹理提取失败率会显著上升。因此,它更适合作为辅助验证和证据留存,而非唯一计量依据。
选型建议:按介质、工况、精度与运维做决策
? 介质状态优先
- 含杂质流体:污水、工业废水含明显悬浮物、气泡,选接触式多普勒。
- 清水/高油脂:含沙量低于50mg/L或表面油脂严重,选雷达非接触或断面法。
- 高含气排口:关注设备宽动态范围、信号质量诊断和自动清洗功能。
? 证据与运维需求
- 证据留存:需要调度复盘或环保取证,必须纳入集成摄像。
- 降低运维:不便进入的管段、长期无人值守,优先非接触测量。
- 预算有限:先部署水位和流速,再在重点排口分阶段增加摄像。
成本与运维是最终决策变量。接触式多普勒初期投资可能较低,但巡检频率高;雷达非接触初期投资较高,但免接触、少清淤;压力式水位计成本低,但需定期校核零点漂移;集成摄像增加硬件和存储成本,却提升数据可信度。项目方应避免只比较设备单价,而要计算三年运维、比测、停机和数据争议的综合成本。
展望:走向“感知—算法—证据链”一体化
未来流量监测会从“测一个数”走向“感知—算法—证据链”一体化。设备端将更多集成多普勒、雷达、压力水位、温度、姿态和摄像模块,通过边缘计算实时判断数据质量。例如,当设备检测到安装角度偏移、水面泡沫遮挡或水位零点变化时,系统可自动降低置信度、触发清洗或通知巡检。
算法层面,断面库、水动力模型和AI识别将把流速、水位和影像融合,提高非满流、汛期高含沙和夜间低照度条件下的稳定性。多普勒流量计的技术竞争力,也将从单一换能器性能扩展到系统协同能力。
总结
对排水管网、灌区、河道和工业排口而言,选择技术路线的本质,是在精度、可靠性、运维成本和证据能力之间找到平衡。非接触测量、流速、水位和集成摄像的融合,将成为流量监测从“可用数据”走向“可信数据”的关键路径。


